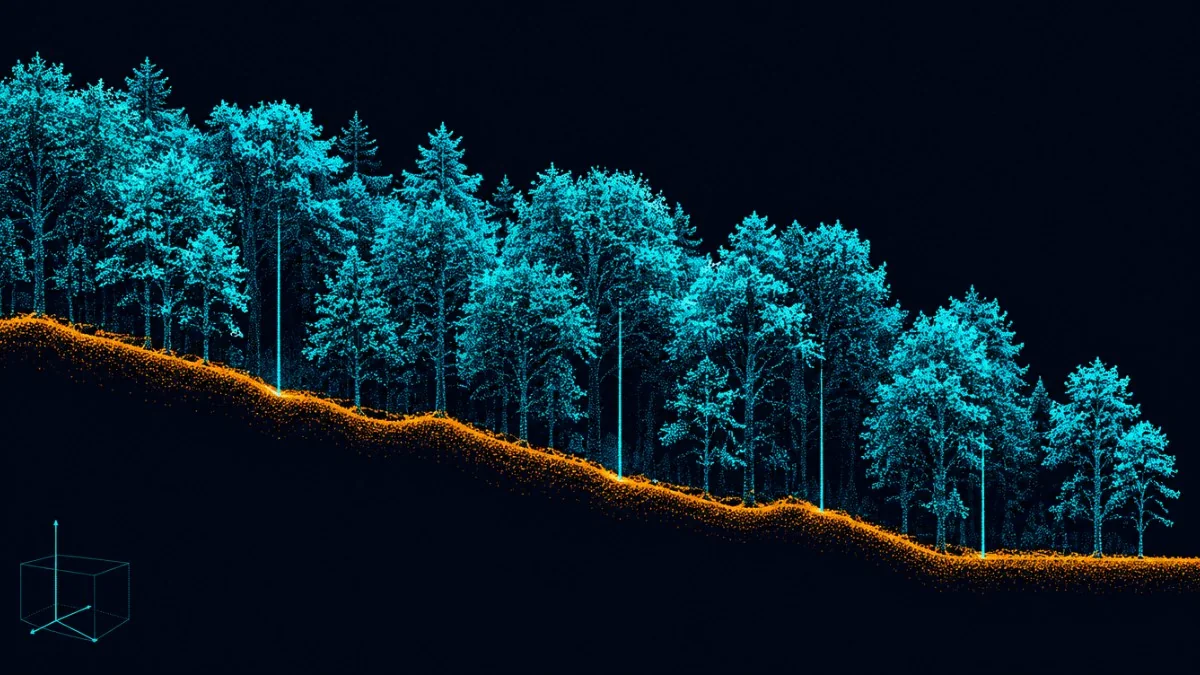
"Il LiDAR vede sotto gli alberi" è la frase che chiude più preventivi di rilievo di qualunque altra. Ed è anche vera solo a metà — la metà mancante è precisamente quella che decide se il tuo DTM sarà utilizzabile oppure no.
Un nostro articolo precedente, Fotogrammetria o LiDAR con drone, spiega perché il LiDAR sia la tecnologia di riferimento per il terreno sotto la vegetazione. Questo riprende da lì e affronta la domanda più scomoda: quanto terreno si ottiene davvero, quando, e cosa pretendere in capitolato.
Un impulso non attraversa la chioma: ci passa in mezzo
È il punto da cui discende tutto il resto. Un impulso laser non attraversa una foglia, un ramo o un tronco: viene riflesso. Ciò che arriva a terra è la frazione di impulsi che ha trovato un varco nella chioma: una fessura tra le foglie, uno spazio tra i rami, un'apertura nella copertura.
I ritorni multipli rendono possibile tutto questo. Il raggio laser non è una linea geometrica: diverge. Con la divergenza del sensore che utilizziamo (0,25 mrad), l'impronta a terra è di circa 3 cm a 120 metri di quota. Un'impronta di quelle dimensioni può colpire una foglia con parte della sua energia e proseguire con il resto, generando un secondo ritorno più in basso, poi un terzo, e così via. Lo Zenmuse L3 registra fino a 16 ritorni per impulso. In terreno vegetato l'ultimo ritorno è di norma il suolo, ma solo se un po' di energia è arrivata fin laggiù.
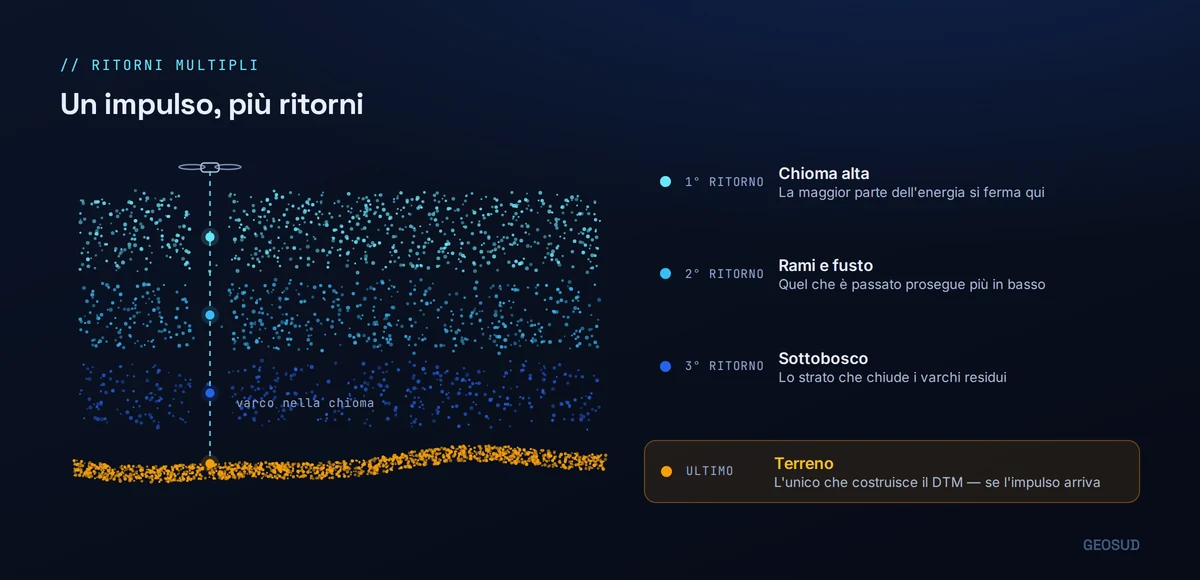
Questo spiega anche un fatto controintuitivo: uno strato arbustivo basso, fitto e continuo (macchia mediterranea, rovi, rimboschimenti giovani) è spesso più ostico di un bosco maturo ad alto fusto. Un bosco alto ha un piano di tronchi con dell'aria in mezzo; un roveto di due metri è un coperchio chiuso.
Quanti punti arrivano davvero a terra
È qui che la maggior parte dei preventivi diventa impossibile da confrontare. Un rilievo viene normalmente specificato con la densità totale di punti — punti per metro quadro dell'intera nuvola. Sotto vegetazione quel numero non dice quasi nulla, perché la stragrande maggioranza di quei punti è chioma.
Un riferimento utile per gli ordini di grandezza arriva dalla Lidar Base Specification dell'USGS 3DEP, che definisce i livelli di qualità in base a densità nominale aggregata e accuratezza verticale: il Quality Level 1 richiede almeno 8 punti/m² con 10 cm di RMSEz, il Quality Level 2 almeno 2 punti/m² con la stessa accuratezza verticale, il Quality Level 0 almeno 8 punti/m² con 5 cm di RMSEz. Sono però soglie di densità totale, riferite a terreno aperto.
La regola pratica è semplice: sotto vegetazione, si specifica e si verifica la densità dei punti classificati a terra, non quella totale. Due rilievi possono consegnare entrambi 100 punti/m² complessivi e differire di un fattore dieci su quanti di quei punti siano effettivamente terreno.
La stagione pesa più del sensore
Nei boschi di latifoglie la differenza tra un volo a chioma spoglia e uno a chioma piena è più grande della differenza tra due sensori. Uno studio pubblicato su Drones che ha confrontato rilievi LiDAR da drone sullo stesso popolamento a marzo, maggio e agosto ha riscontrato una densità di punti a terra nettamente inferiore a piena copertura fogliare rispetto alla condizione senza foglie, e un calo dell'accuratezza nell'individuazione dei singoli alberi dallo 0,98 a chioma spoglia allo 0,88 con copertura parziale. Il riconoscimento dei tronchi è diventato impossibile a chioma completamente chiusa.
C'è però una sfumatura che vale la pena riportare onestamente: in quello stesso studio i modelli del terreno derivati dai tre scenari sono risultati confrontabili, perché un buon algoritmo di filtraggio del suolo riesce a ricostruire una superficie affidabile anche da punti a terra radi. Meno punti non significa automaticamente un DTM peggiore. Significa meno margine, e un risultato che dipende molto di più dalla qualità dell'elaborazione.
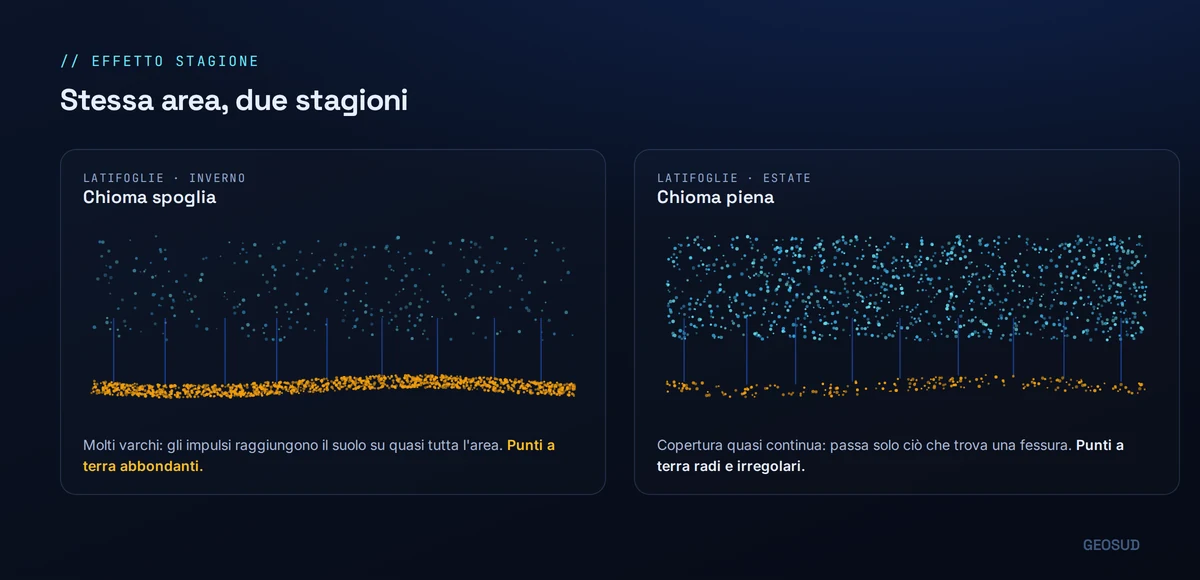
In Sicilia, in Calabria e in tutto il Sud mediterraneo il problema è più serio, perché buona parte della vegetazione è sempreverde. Leccio, pino, macchia, oliveti e agrumeti non perdono le foglie, quindi aspettare l'inverno cambia pochissimo. Dove la stagione non è una leva, le leve sono altre: quota di volo più bassa, sovrapposizione delle strisciate più alta, linee di volo incrociate che attaccano la chioma da due direzioni, e l'accettare un volo più lungo.
Dove l'hardware sposta i margini
L'hardware non abroga la fisica descritta sopra, ma sposta i margini. Voliamo con un DJI Matrice 400 e payload Zenmuse L3: queste sono le specifiche ed il motivo per cui ognuna conta.
| Specifica | Valore | Perché conta sotto chioma |
|---|---|---|
| Ritorni per impulso | 16 | Più possibilità che un po' di energia sopravviva agli strati di chioma e registri il suolo. |
| Divergenza del raggio | 0,25 mrad | Un'impronta stretta (circa 3 cm a 120 m) passa in varchi più piccoli di quanto farebbe una larga. |
| Accuratezza di sistema a 120 m | 3 cm in verticale, 4 cm in orizzontale (RMSE) | Il tetto di ciò che è ottenibile su terreno aperto. Sotto chioma il dato reale si valida sui punti di controllo. |
| Portata | 700 m al 10% di riflettività | Vegetazione e suolo nudo sono superfici poco riflettenti: la portata a bassa riflettività è il numero che conta, non quello di facciata. |
| Autonomia | fino a 59 minuti | Piani di volo più fitti e linee incrociate costano tempo: l'autonomia è ciò che li rende sostenibili su un bosco esteso. |
| Posizionamento RTK | 1 cm + 1 ppm | Ogni punto a terra vale quanto la traiettoria a cui è riferito. |
Fonti: specifiche del produttore per Zenmuse L3 e Matrice 400. L’accuratezza di sistema è dichiarata su terreno aperto.
Una specifica merita una nota a parte: l'L3 lavora a una lunghezza d'onda di 1535 nm, in una banda dove l'acqua assorbe molto. È un'ottima cosa per la sicurezza oculare a parità di potenza, ed è una delle ragioni per cui il sensore si comporta bene sulla vegetazione — ma significa anche che su terreno bagnato, acqua ferma o suolo saturo il ritorno è più debole. Dopo una pioggia intensa, un rilievo in un alveo o in una zona umida restituisce meno punti a terra dello stesso rilievo in condizioni asciutte.
Quando il LiDAR non basta
Esistono situazioni in cui un rilievo LiDAR da drone non restituirà un DTM utilizzabile, e riconoscerle prima del volo fa risparmiare soldi a tutti.
Una boscaglia bassa continua e senza aperture come macchia fitta, rovi, canneti, può ridurre a quasi zero i ritorni a terra su intere porzioni. Versanti molto acclivi sotto copertura chiusa sommano due problemi: la geometria di volo limita gli angoli disponibili, e la superficie da ricostruire varia più rapidamente proprio dove hai meno punti. E un rilievo che richiede accuratezza centimetrica su un oggetto preciso nascosto dalla vegetazione come un chiusino, un termine di confine, un dettaglio strutturale è un lavoro da topografia a terra, non da sensore aereo.
In questi casi la risposta onesta è un rilievo combinato: LiDAR dall'alto per la copertura estesa, integrato con lavoro a terra GNSS e SLAM sulle aree che il laser non raggiunge. Costa più di un volo singolo, ed è l'unica cosa che produce un modello del terreno su cui si possa davvero progettare.
Come specificare un rilievo sotto vegetazione
Se stai redigendo un capitolato o confrontando due preventivi, sono questi i cinque punti che li rendono confrontabili. Senza, di solito vince sulla carta l'offerta più economica e si perde alla consegna.
- Densità minima dei punti classificati a terra, espressa in punti per metro quadro, misurata sulle aree vegetate e non come media di cantiere.
- Accuratezza verticale verificata in due condizioni: su terreno aperto e sotto copertura, con la differenza tra le due dichiarata esplicitamente.
- Lo standard di classificazione adottato e chi lo controlla — il filtraggio automatico del suolo richiede sempre una revisione manuale.
- La consegna della nuvola grezza oltre a quella classificata, così che il lavoro resti riesaminabile o rielaborabile in futuro.
- Un report di accuratezza con i residui su punti di controllo indipendenti, non solo un valore dichiarato.
Conclusioni
Il LiDAR resta l'unica tecnologia aerea che produce un modello reale del terreno sotto la vegetazione. La fotogrammetria, su un versante boscato, ricostruisce solo la sommità della chioma. Ma "vede sotto gli alberi" è un'affermazione a cui va attaccato un numero, e quel numero è la densità di punti a terra sul tuo sito specifico, nella stagione in cui è effettivamente possibile volare.
Un fornitore che quel numero te lo dice prima di volare, e lo verifica dopo, ti dà qualcosa su cui costruire. Uno che promette soltanto "precisione centimetrica" ti descrive il sensore, non il tuo terreno.
Vuoi vedere i deliverable su un lavoro reale? Lo sfioratore della diga e il porto di Scilla mostrano cosa diventa una nuvola di punti una volta classificata e trasformata in modello del terreno, e il nostro servizio di rilievi LiDAR ne spiega il flusso completo.